Schema a blocchi della macchina asincrona
i risultati ottenuti nello studio dei legami operatoriali suggeriscono una rappresentazione mediante schemi a blocchi.
x(p) = x prime _s + {x_s - x prime _s}/{1 + (p + iota sigma) T prime _0} = x prime _s + {x_s - x prime _s}/{(1 + iota sigma) T prime _0 + p T prime _0}
(1)Noto che una funzione di trasferimento del tipo:
1/{1 + p T prime _0}è rappresentata dal seguente schema a blocchi:
{{:dinamica_e_controllo:figura21.png|}}
//Fig. 21: Schema a blocchi di integratore retroazionato//
Si trova che una funzione come la (1) è rappresentata dal seguente schema a blocchi:
{{:dinamica_e_controllo:figura22.png|}}
//Fig. 22: Schema a blocchi di variante di semplice retroazione//
A questo punto si osserva che σ è un ingresso del sistema. L'uscita e' del blocco integratore è nota come "//forza elettromotrice transitoria//":
e prime = iota overline{psi}_s - iota x prime _s overline{i}_s
(2)Modello del V ordine
Risolto il sottoproblema di fig. 22, è possibile esprimere mediante schema a blocchi il legame tra la corrente e il flusso di statore: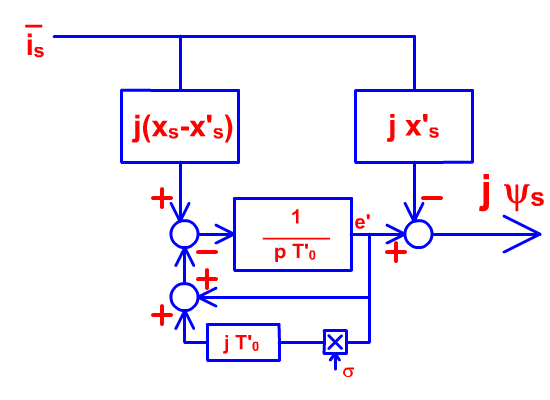
//Fig. 23: schema a blocchi di statore//
Il diagramma di fig. 23 è espresso in termini di vettori di Park. Tale sistema, rispetto alla macchina sisncrona che è dell'ottavo ordine (nono ordine considerando anche il circuito omopolare), presenta meno gradi di libertà, limitandosi al quinto ordine. Più in dettaglio:
* 4 flussi → 4 variabili di stato (di cui due rappresentati dalle corrispettive fem) elettromagnetiche; * 1 velocità meccanica → 1 variabile di stato meccanica (scorrimento).
Il modello è stato ridotto di ordine a seguito di opportune approssimazioni (componente omopolare assente).
Con riferimento al sistema completo rappresentato in fig. 23 si ha infatti:
overline{V}_s = r_s i_s + p/{Omega_n} overline{psi}_s + iota Omega/Omega_n overline{psi}_s
(3)
c_e - c_m = T_a p {Omega - sigma}/{Omega_n}
(4)Si individuano nella (3) e nella (4) le seguenti variabili di stato:
- e'd ; - e'q ; - ψsd ; - ψsq ; - σ .
Modelli semplificati
Come accennato in precedenza, è possibile assumere determinate ipotesi dalle quali scaturiscono opportune semplificazioni con conseguente riduzione dell'ordine del sistema.Modello del III ordine
Un primo modello semplificativo, del III ordine, si basa sull'ipotesi che siap overline{psi}_s approx 0
, ovvero si trascurano le componenti unidirezionali. Ulteriore ipotesi consiste nel ritenere trascurabile la resistenza propria degli avvolgimenti di statore: rs = 0 (quest'ultima approssimazione può essere assunta tranquillamente per poi inglobare rs nella resistenza dell'equivalente di Thevenin della rete).Nelle suscritte ipotesi l'equazione (13) della rappresentazione in pu può essere riscritta come:
overline{V}_s = iota {Omega}/{Omega_n} overline{psi}_s
(5)
iota overline{psi}_s = overline{e} prime + iota x prime _s overline{i}_s
(6)La dinamica del rotore, coinvolgendo grandezze non accessibili, si sceglie di sintetizzarla in e':
p overline{e} prime = - {1}/{T prime _0} delim{[}{- iota (x_s - x prime _s) overline{i}_s + overline{e} prime}{]} - iota sigma overline{e} prime
(7)Sostituendo la (6) nella (5) si ottiene:
overline{V}_s = Omega/Omega_n overline{e} prime + iota x prime _s Omega/Omega_n overline{i}_s
(7)Si nota che in questo modello non si riesce più ad osservare le vicissitudini del rotore.
Le equazioni di equilibrio magnetico sono:
delim{lbrace}{
matrix{2}{1}{
{psi_s = x_s i_s - x_m i_r}
{psi_r = x_m i_s - x_r i_r}
}
}{}
(8)dalla seconda delle (8) si ricava ir e si sostituisce nella I:
i_r = 1/{x_r} x_m i_s - {psi_r}/{x_r}
(9)
psi_s = x_s i_s - {x_m ^2}/{x_r} i_s + {x_m}/{x_r} psi_r = x prime _s i_s + {x_m}/{x_r} psi_r
(10)Se si confronta la (10) con lo schema a blocchi (nodo di uscita), si osserva che a meno di un j a moltiplicare la (10) descrive il nodo di uscita.
iota psi_s = iota x prime _s i_s + iota {x_m}/{x_r} psi_r doubleright iota overline{psi}_s = overline{e} prime + iota x prime _s overline{i}_s doubleright overline{e} prime = iota {x_m}/{x_r} overline{psi}_r
(11){{:dinamica_e_controllo:figura24.png|}}
//Fig. 24: diagramma vettoriale della sovrapposizione flussi e tensioni sul piano di Park//
Con riferimento al diagramma di fig. 24 si ha:
delim{lbrace}{
matrix{2}{1}{
{e prime _d = - {x_m}/{x_r} psi_rq}
{e prime _q = {x_m}/{x_r} psi_rd}
}
}{}
(12)questo risultato può essere impiegato nel calcolo della coppia:
delim{lbrace}{
matrix{4}{1}{
{C_e = psi_sd i_sq - psi_sq i_sd}
{overline{psi}_s = x prime _s i_s + {x_m}/{x_r} psi_r}
{psi_sd = x prime i_sd + {x_m}/{x_r} psi_rd}
{psi_sq = x prime i_sq + {x_m}/{x_r} psi_rq}
}
}{}
(13)Sostituendo si ottiene:
C_e = x prime _s i_sd i_sq + {x_m}/{x_r} psi_rd i_sq - x prime _s i_sd i_sq - {x_m}/{x_r} psi_rq i_sd
(14)Sostituendo le (12) nella (14) si ottiene:
C_e = e prime _q i_sq + e prime _d i_sd(15)
Modello del I ordine
Si fa l'ulteriore semplificazione di considerare anche il rotore in equilibrio elettromagnetico:
doubleright p overline{psi}_r = 0
(16)I gradi di libertà così tolti riducono il sistema al primo ordine.
Le equazioni di equilibrio si riducono pertanto a:
delim{lbrace}{
matrix{2}{2}{
{overline{V}_s = iota Omega/Omega_n overline{psi}_s}{= iota Omega/Omega_n (x_s i_s - x_m i_r)}
{r overline{i}_r = iota sigma/Omega_n overline{psi}_r}{= iota sigma/Omega_n (x_m i_s - x_r i_r)}
}
}{}
(17)manipolando le (17) si ottiene:
Omega/sigma r overline{i}_r = iota Omega/Omega_n (x_s i_s - x_m i_r)
(18)Da cui consegue la rappresentazione circuitale di cui sotto:
{{:dinamica_e_controllo:figura25.png|}}
//Fig. 25: circuito equivalente del modello del I ordine//
Se si sceglie la pulsazione del riferimento di Park pari a quella della tensione di alimentazione si ha:
Omega/Omega_n = 1
sigma_r = sigma/Omega
da cui l'ulteriore semplificazione del circuito equivalente:
{{:dinamica_e_controllo:figura26.png|}}
//Fig. 26: circuito equivalente semplificato//
Infine FIXME (spiega il perchè) si giunge all'ulteriore semplificazione:
{{:dinamica_e_controllo:figura27.png|}}
//Fig. 27: circuito equivalente del I ordine//
L'unica dinamica di questo modello è di tipo meccanico. Si è persa infatti la dinamica elettromagnetica assieme alle componenti trasformatoriche. Questo sistema del I ordine non è valido per studiare la dinamica dei transitori elettromagnetici (come ad esempio un cortocircuito).
La potenza elettrica, attiva e reattiva, è data da:
p_e = {r_r}/{sigma_r} i^2 = {r_r}/{sigma_r} {{V_s}^2}/{{x prime _s} ^2 + {{r_r} ^2}/{{sigma_r} ^2}}
(19)
q_e = x_s {{v_s} ^2}/{{x prime _s} ^2 + {{r_r} ^2}/{{sigma_r} ^2}} + {{v_s} ^2}/{x_m}
(20)Per calcolare la potenza meccanica occorre epurare la (19) della quota dissipata nella resistenza:
p_em = {{v_s} ^2}/{{x prime _s} ^2 + {{r_r} ^2}/{{sigma_r} ^2}} ({r_r}/{sigma_r} - r_r)
(21)Dacchè si osserva la dipendenza del rendimento della macchina dallo scorrimento.
La coppia è data da:
c_e = {p_em Omega_n}/{n}
(22)essendo:
delim{lbrace}{
matrix{2}{1}{
{Omega = n + sigma}
{Omega approx Omega_n}
}
}{}
(23)la (22) può essere riscritta come:
c_e = {p_em}/{1 - sigma_r} = p_e
(24)