Bipolo Equivalente della macchina sincrona
Equivalente a "T" del circuito di asse diretto
Con riferimento al modello di macchina secondo la trasformata di Park, al netto dell'equilibrio elettrico di statore, il circuito di asse diretto è rappresentato dal seguente circuito:{{dinamica_e_controllo:figura11.png|}}
//Fig. 11: circuito equivalente di asse diretto (sola parte magnetica statore)//
Dove, si ribadisce, è stata lasciata fuori la parte di equilibrio elettrico di statore:
V_d = - R I_d + p Psi_d - Omega Psi_q. Oggetto di studio è, a questo punto, definire i legami che intercorrono tra le 4 grandezze che animano questo doppio bipolo. A rigore si avrebbero altre 2 grandezze riguardanti la gabbia smorzatrice, ma il fatto che i morsetti di tale avvolgimento (peraltro fisicamente irriconoscibile come tale) siano inaccessibili rende superfluo considerare le relative tensioni e correnti come entrate/uscite del sistema. Le due grandezze di ingresso, come intuitivamente si riconosce, sono:
* Tensione di eccitazione Vf; * Corrente di statore Id.
La corrente di statore è da considerarsi grandezza di ingresso in quanto il carico è fissato come causa della dinamica del sistema. Detto ciò, abbandonate la corrente e la tensione delle gabbie smorzatrici ad un effetto equivalente, che interviene comunque nella dinamica del sistema, lo schema di asse diretto si riduce ad un equivalente circuito a "T":
{{dinamica_e_controllo:figura12.png|}}
//Fig. 12: equivalente a T del circuito di asse diretto//
Con riferimento alla Fig. 12 sono, in particolare:
Z_1 = R_f + p (L_f - M_d)
Z_2 =p (L_d - M_d)
Z_3 = {p M_d (R_A + p (L_A - M_d))}/{R_A + p L_A}
(1)La matrice che lega tensioni e correnti di questo doppio bipolo è:
delim{lbrace}{
matrix{2}{2}{
{V_f = }{Z_11 I_f - Z_12 I_d}
{p Psi_d = }{Z_21 I_f - Z_22 I_d}
}
}{}
(2)dove, in particolare:
Z_11 {=}over{Delta} delim{}{{V_f}/{I_f}}{|}_{I_d=0} = Z_1 + Z_3Z_12 {=}over{Delta} delim{}{{V_f}/{I_d}}{|}_{I_f=0} = Z_3Z_21 {=}over{Delta} delim{}{{p Psi_d}/{I_f}}{|}_{I_d=0} = Z_3Z_22 {=}over{Delta} delim{}{{V_d}/{I_d}}{|}_{I_f=0} = Z_2 + Z_3
(3)Si tratta, in qualche modo, di una rappresentazione piuttosto ibrida in quanto si nota che le tensioni sono indirettamente funzione di altre tensioni.
dalla II della (1) si ricava:
Psi_d = {Z_21}/{p} I_f - {Z_22}/{p} I_d
(4)dalla I, a sua volta:
I_f = {V_f}/{Z_11} + {Z_12}/{Z_11} I_d
(5)sostituendo la (5) nella (4) si ottiene:
Psi_d = {Z_21}/{Z_11} {V_f}/p + {Z_21 Z_12}/{Z_11} {I_d}/p - Z_22 {I_d}/p = {Z_21}/{Z_11 p} V_f + {Z_21 Z_12 - Z_22 Z_11}/{Z_11 p} I_d
(5 bis)La matrice (2) può essere pertanto riscritta come:
delim{lbrace}{
matrix{2}{2}{
{Psi_d = }{A(p) V_f - L_d (p) I_d}
{I_f = }{B(p) V_f + p A(p) I_d}
}
}{}
(6)Questa è una rappresentazione, in variabili operatoriali, della funzione di trasferimento dell'asse diretto, in cui:
[A(p)] = [s] doublerightè un tempo;
[B(p)] = [Omega]^-1 doublerightè un'ammettenza.
Si noti che il segno meno al II membro della I equazione delle (6) risponde alla convenzione "generatore" usata per il modello. Più in dettaglio i coefficienti della (6) sono:
A (p) = {M_d}/{R_f} {1 + p {L_A - M_d}/{R_A}}/{D (p)}
(7)
B (p) = 1/{R_f} {1 + p {L_A}/{R_A}}/{D (p)}
(8)
L_d (p) = L_d {E (p) + F (p) + 1}/{D (p)}
(9)A sua volta, sono:
D (p) = p^2 ({L_A L_f - {M_d}^2}/{R_A L_f}) + p ({L_f}/{R_f} + {L_A}/{R_A}) + 1
(10)
E (p) = p^2 {L_A L_f - {M_d}^2 - {{M_d}^2}/{L_d} (L_A + L_f - 2 M_d)}/{R_A R_f}
(11)
F (p) = p delim{[}{{L_f}/{R_f} + {L_A}/{R_A} - {{M_d}^2}/{L_d} (1/{R_A} + 1/{R_f})}{]}
(11 bis)Si nota che tutti i denominatori delle (7) (8) e (9) sono uguali ( D(p) ). Ciò in quanto A(p), B(p) ed Ld(p), facendo riferimento allo stesso sistema, non possono che avere gli stessi poli. Si nota inoltre che il sistema non presenta condensatori, ma è semplicemente ohmico-induttivo, dacchè si può affermare a priori che non vi sono modi oscillanti e che i poli sono pertanto reali. Questa osservazione permette di esprimere D(p) in termini di prodotti di polinomi di primo grado della forma
1 + s tau(con "τ" costante di tempo). Nel sistema, alla luce di ciò si riconoscono i seguenti modi:
-
T_f = {L_f}/{R_f}
- costante di tempo propria del circuito di eccitazione, con gabbie e statore aperti;
-
T_A = {L_A}/{R_A}
- costante di tempo delle gabbie con statore ed eccitazione aperti;
-
T_Af = {L_A - {{M_d}^2}/{L_f}}/{R_A} doubleleft Z = R_A + p (L_A - {{M_d}^2}/{L_f})
- costante di tempo calcolata con eccitazione in cortocircuito e senza resistenza propria (v. fig. 13a), nonchè con statore aperto (
p Psi_f = 0;
I_d = 0;
R_f = 0); -
T_fd = {L_f - {{M_d}^2}/{L_d}}/{R_d}
- costante di tempo (v. fig. 13b) calcolata con statore in corto e con gabbia aperta (
p Psi_d = 0;
I_A = 0); -
T_Ad = {L_A - {{M_d}^2}/{L_d}}/{R_A}
- costante di tempo (v. fig. 13c) calcolata con statore in corto e con eccitazione aperta (
p Psi_d = 0;
I_f = 0); -
T_Afd = {L_A - {{M_d}^2 (L_f + L_d - 2 M_d)}/{L_f L_d - {M_d}^2}}/{R_A}
- costante di tempo (v. fig. 13d) calcolata con eccitazione in corto non su Rf ma su
L_f - M_de con statore in corto (
V_f = 0;
R_f = 0;
p Psi_d = 0); -
T_AA = {L_A - M_d}/{R_A}
- costante di tempo di dispersione (riferita alle induttanze di dispersione);{{dinamica_e_controllo:figura13.png|}}
//Fig. 13: Circuiti esplicativi del calcolo delle costanti di tempo//
Si calcola, come utile elemento da sostituire in A(p), il seguente prodotto:
T_f T_Af = {L_f}/{R_f} {L_A - {{M_d}^2}/L_f}/{R_A} = {L_f L_A - {M_d}^2}/{R_f R_A}
(12)Sostituendo le varie costanti di tempo sopraelencate e la (12) nella (7) si ottiene:
A(p) = {M_d}/{R_f} {1 + p T_AA}/{p^2 T_f T_Af + p (T_f + T_A) +1}
(13)Parimenti si ha, per tutti gli altri elementi della (6):
B(p) = 1/R_f {1 + p T_AA}/{p^2 T_f T_Af + p (T_f + T_A) + 1}
(14)
L_d(p) = L_d {p(T_fd + T_Ad) + 1 + p^2 T_Afd T_Ad}/{p^2 T_f T_Af + p (T_f + T_A) +1}
((Si noti che il pedice "d" appare ogni volta che il circuito di statore è in corto)) (15)E' utile ragionare in termini di costanti di tempo in quanto, oltre ad una maggiore compattezza delle espressioni, si ottiene una sintesi meglio interfacciabile con i datasheet delle macchine, che sono tipicamente realizzati secondo questa linea di ragionamento.
Ordini di grandezza delle costanti di tempo
Si ritiene utile dare una scalatura delle costanti di tempo definite nel paragrafo precedente. Anzitutto si osserva, confrontando il circuito di eccitazione con il circuito della gabbia smorzatrice, che in realtà RA >> Rf (ciò in quanto lo scopo della gabbia è proprio quello di smorzare le pendolazioni). Da questa osservazione scaturisce che tutte le costanti di tempo attinenti al circuito di eccitazione sono maggiori di quelle che riguardano il circuito smorzatore:
T_fd >> T_Ad
T_fd >> T_Afd
T_f >> T_A
T_f >> T_Af
Stante questa ipotesi valgono le seguenti relazioni:
T_f + T_A approx T_f + T_Af(16)
T_fd + T_Ad approx T_fd + T_Afd(17)
Ponendo:
T prime_d0 + T prime prime_d0 = T_f + T_A
T prime_d0 T prime prime_d0 = T_f T_A
T prime_d + T prime prime_d = T_fd + T_Ad
T prime_d T prime prime_d = T_fd T_Ad
La matrice (6) delle variabili operatoriali può essere riscritta come:
A(p) = {M_d}/{R_f} {1 + p T_AA}/{(1 + p T prime_d0)(1 + p T prime prime_d0)}
(18)
B(p) = {1}/{R_f} {1 + p T_A}/{(1 + p T prime_d0)(1 + o T prime prime_d0)}
(19)
L_d (p) = L_d {(1 + p T prime_d)(1 + T prime prime_d)}/{(1 + p T prime_d0)(1 + o T prime prime_d0)}
(20)E' possibile pertanto scrivere la seguente tabella di riepilogo, in cui si definiscono //transitorie// le costanti con singolo apice e subtransitorie le grandezze con doppio apice:
^ ^ transitorie ^ subtransitorie ^ |A vuoto| T'd0 = Tf |
T prime prime _d0 = T_Af| |In corto| T'd = Tfd | T''d = T''Afd | ^ ^ Asse diretto ^ Statore ^
Così vediamo nella cella 1-1 La costante di tempo con asse diretto a vuoto; nella cella 1-2 la costante di tempo con statore a vuoto; nella cella 2-1 la costante di tempo con asse diretto in corto e nella cella 2-2 la costante di tempo con statore in corto.
Al fine di avere una scalatura degli ordini di grandezza, a lume di naso è possibile asserire che:
T prime _d0 > T prime _dPoichè in corto aumenta il valore dell'induttanza;
T prime prime _d0 > T prime prime _dPer lo stesso motivo di cui sopra.
Allo stesso modo si ha che:
T_A > T_Af doubleright T prime prime _d0 < T_A
T_A < T_fd doubleright T_A > T prime prime _d0(in quanto RA >> Rf)
T_AA < T_Afd doubleright T prime prime _d > T_AA
Riassumendo è possibile definire la seguente catena di disuguaglianze:
T'd0 > T'd > TA > T' 'd0 > T' 'd > TAA (21)
Per dare un'idea dei valori orientativi di tali costanti di tempo si tenga conto che:
T prime _d0 approx 7 ÷ 8 [sec]
T_AA approx 10 ÷ 20 10^{-3} [sec]A fronte di queste costanti di tempo vi sono tre induttanze che caratterizzano la macchina:
L_d = delim{}{L_d}{|}_{p = 0}
Induttanza sincrona di asse diretto
L prime prime _d = delim{}{L_d}{|}_{p right infty} = L_d {T prime _d T prime prime _d}/{T prime _d0 T prime prime _d0}
Induttanza subtransitoria di asse diretto
L prime _d {=}over{Delta} L_d {T prime _d}/{T prime _d0}
Induttanza transitoriaPer le quali vale:
L_d > L prime _d > L prime prime _d
Asse quadratura
Si ragiona in maniera analoga, per l'asse quadratura, di come fatto nel paragrafo precedente per l'asse diretto.{{dinamica_e_controllo:figura14.png|}}
//Fig. 14: Circuito equivalente di asse quadratura//
L'equilibrio magnetico impone:
p Psi_q = - delim{[}{p (L_q - M_q) + {[R_B + p (L_B - M_q)] p M_q}/{R_B + p (L_B - M_q) + p M_q}}{]}I_q == - {p L_q R_B - p M_q R_B + p^2 L_q L_B - p^2 M_q L_B - R_B p M_q + p^2 L_B M_q - p^2 M^2 _q}/{R_B + p L_B} I_q == - p {L_q R_B + p (L_q L_B - M^2 _q)}/{R_B + p L_B} == - p {L_q R_B (1 + p ({L_B}/{R_B} - {M^2 _q}/{L_q R_B}))}/{R_B (1 + p {L_B}/{R_B})} I_qInfine:
Psi_q = - L_q {1 + p {L_B}/{R_B} (1 + {M^2 _q}/{L_q L_B})}/{1 + p {L_B}/{R_B}} I_q
(22)Si definiscono le costanti di tempo allo stesso modo che per l'asse diretto:
Psi_q = - L_q {1 + p T prime prime _q}/{1 + p T prime prime _q0} I_q
(23)dove:
T prime prime _q0 = {L_b}/{R_B}T prime prime _q = {L_B}/{R_B} (1 - {M^2 _q}/{L_B L_q})Banalmente si osserva che:
T prime prime _q < T prime prime _q0
Questa unica funzione di trasferimento (23) altro non è che un'induttanza operatoriale. Non vi è il singolo apice sulle costanti di tempo, ma direttamente il doppio apice, ad indicare l'analogia (ma anche la somiglianza in termini di ordine di grandezza) con la costante di tempo subtransitoria di asse diretto. Si noti che se la macchina è isotropa, allora si ha:
{L_B}/{R_B} = {L_A}/{R_A}
Equilibrio elettrico
Si impiegano i risultati finora ottenuti per descrivere l'equilibrio elettrico della macchina:
delim{lbrace}{
matrix{5}{1}{
{V_d = - R I_d + p psi_d - Omega psi_q}
{psi_d = A(p) V_f - L_d (p) I_d}
{I_f = B(p) V_f - p A(p) I_d}
{V_q = - R I_q + p psi_q + Omega psi_d}
{psi_q = - L_q (p) I_q}
}
}{}
Si noti che ψA e ψF non compaiono più, ma intervengono ugualmente a descrivere la dinamica della macchina. E' da tenere presente che nel computo della trattazione testè esposta non interviene la componente di asse omopolare perchè si è tacitamente ipotizzato di modellizzare una macchina a 3 fili.
Parametri quasistatici
Asse diretto
Si definisce induttanza sincrona di asse diretto il guadagno statico:
L_d = {[L_d (p)]}_{P = 0} = L_d
(24)Si definisce induttanza subtransitoria di asse diretto:
L prime prime _d = lim{p right infty}{L_d (p)} = L_d {T prime _d T prime prime _d}/{T prime _d0 T prime prime _d0}
(25)Per poter interpretare un' "induttanza transitoria" è opportuno servirsi dei diagrammi di bode dell'induttanza Ld(p) (20):
{{dinamica_e_controllo:figura15.png|}}
//Fig. 15: Diagramma di Bode di Ld(p) ((per valori tipici delle costanti di tempo di un turbo generatore))//
dacchè si definisce, in corrispndenza del tratto centrale asintoticamente costante del diagramma di ampiezza:
L prime _d {=}over{Delta} L_d {T prime _d}/{T prime _d0}
(26)
Asse quadratura
L'induttanza di asse quadratura è:
L_q = [L_q(p)]_{p = 0}
(27)Parimenti a come visto per l'asse diretto si definisce un'induttanza subtransitoria:
L prime prime _q = lim{p right infty}{L_q (p)} = L_q {T prime prime _q}/{T prime prime _q0}
(28)Valori di L, L' ed L'' desunti sperimentalmente
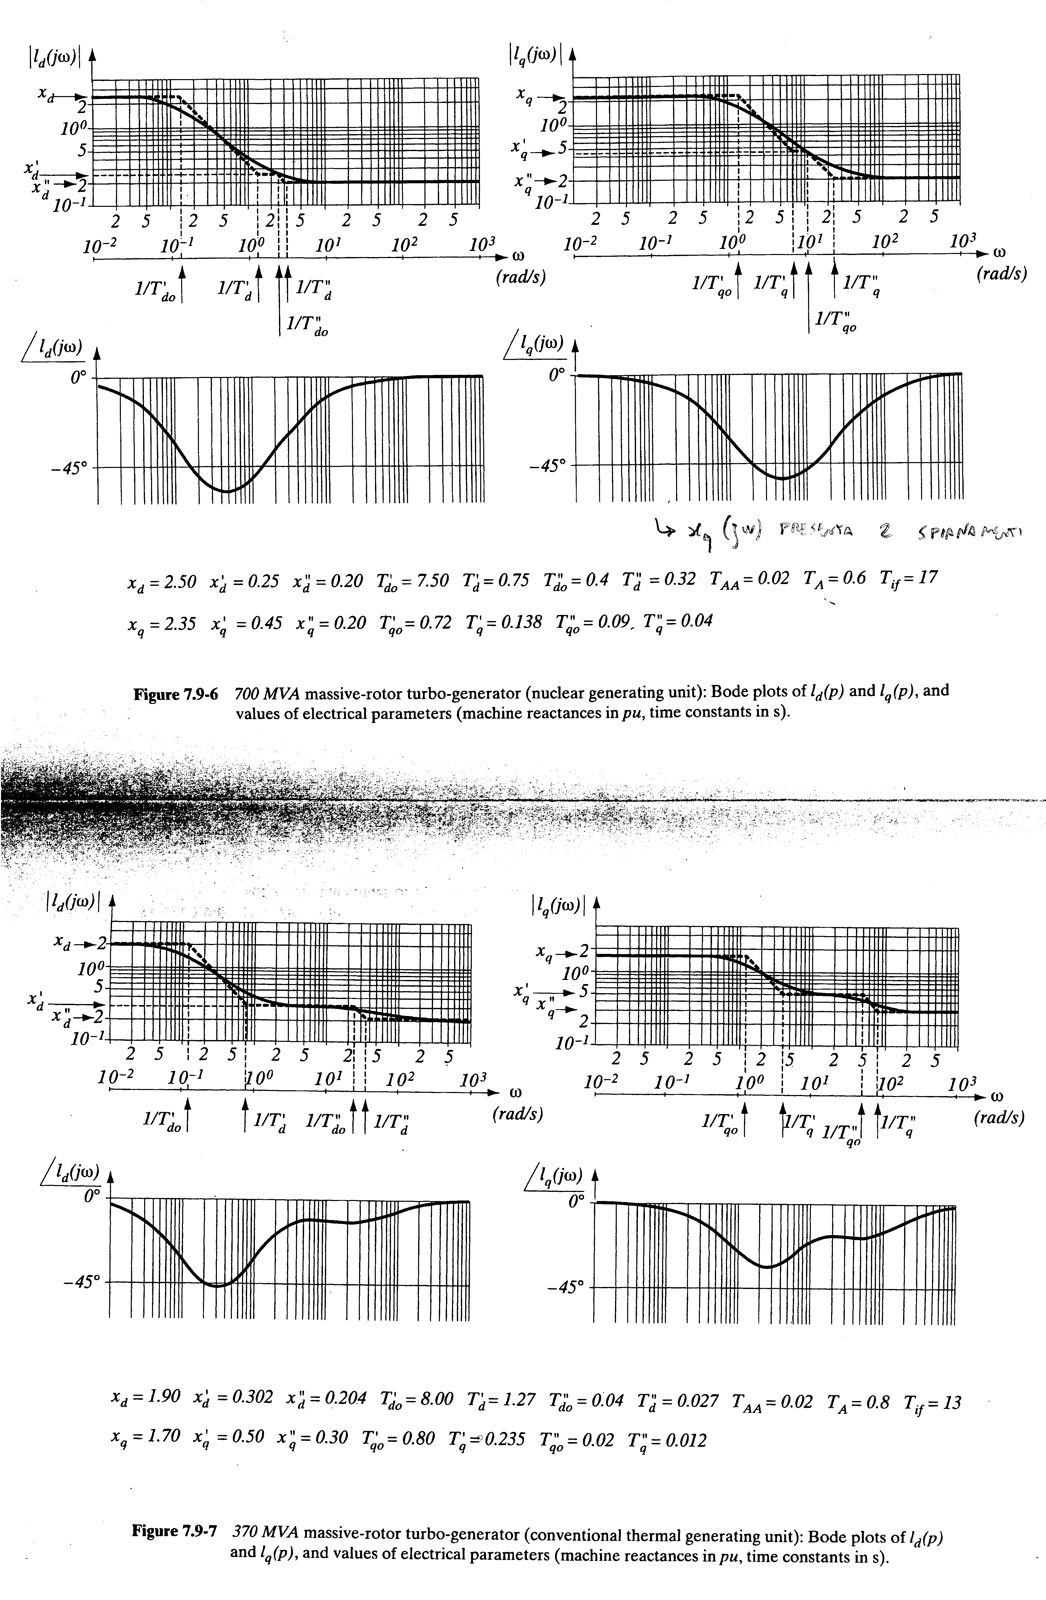
FIXME vedi se riesci ad inserire anche l'altra figura (si chiama fig. 5 e si trova sul desktop)